

El motor hidráulico gerotor representa un mecanismo de conversión de energía notablemente eficiente, caracterizado por un número mínimo de piezas móviles — generalmente limitado a dos elementos rotativos principales — capaz de entregar una salida de par sustancial a velocidades de rotación excepcionalmente bajas. A diferencia de los motores alternativos convencionales que dependen de intrincados mecanismos de distribución de válvulas, conjuntos de pistones y configuraciones de árbol de levas, el diseño gerotor logra la conversión de energía hidráulica a mecánica mediante una arquitectura elegantemente simplificada. Este principio operativo ha establecido al motor gerotor como un actuador crítico en un amplio espectro de aplicaciones industriales, incluidas las máquinas compactas de excavación y los sistemas de accionamiento de transportadores.
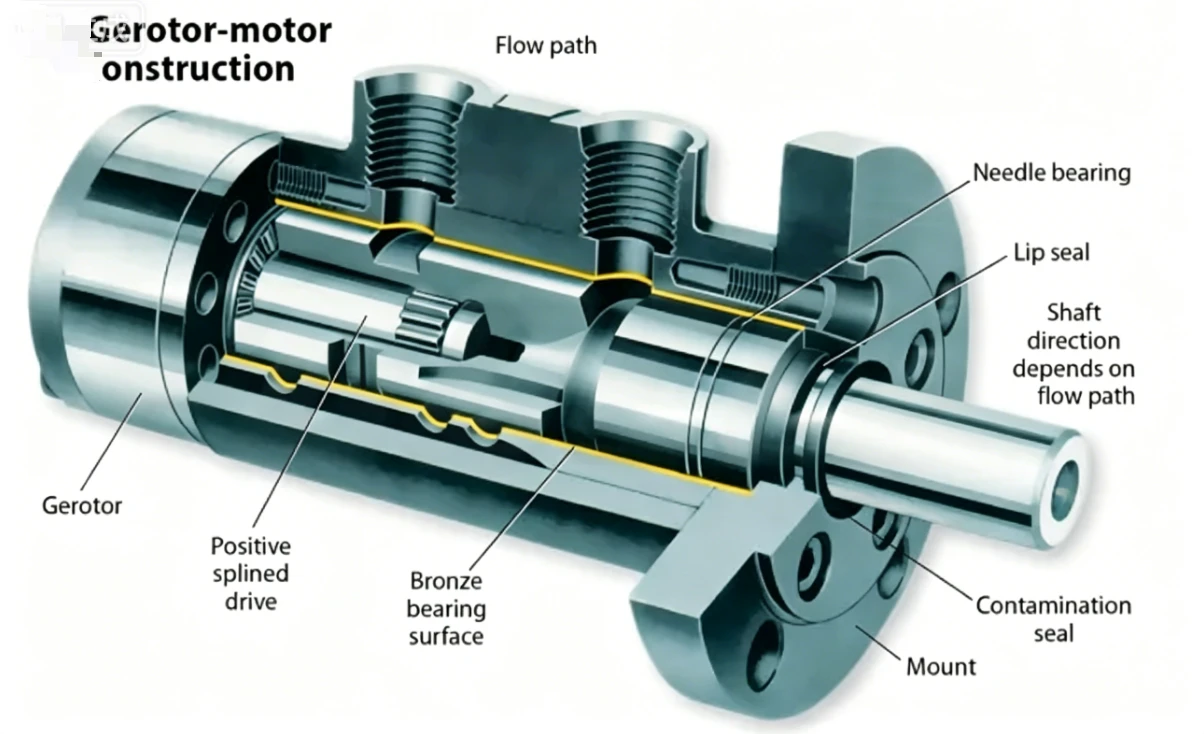
Comprender el mecanismo de la bomba gerotor en sentido inverso revela una de las soluciones más eficientes de la ingeniería hidráulica para aplicaciones de motores de baja velocidad y alto par. En esta guía, desglosamos el diseño del motor orbital, explicamos los principios de desplazamiento de fluido hidráulico y mostramos exactamente cómo la rotación del engranaje interior y exterior convierte la presión del fluido en trabajo mecánico utilizable.
¿Qué es un Motor Hidráulico Gerotor?
Definición y Concepto Central
Un gerotor — abreviatura de "rotor generado" — es un dispositivo de desplazamiento positivo construido en torno a dos engranajes concéntricos. Un engranaje interior gira dentro de un engranaje exterior, creando cámaras de fluido que se expanden y contraen para convertir la presión hidráulica en una rotación mecánica suave.
El principio es de una simplicidad elegante. A medida que el fluido hidráulico a presión entra en las cámaras en expansión, empuja el engranaje interior a lo largo de una trayectoria orbital. Ese movimiento orbital se traduce luego en una rotación concéntrica del eje, proporcionando un alto par a baja velocidad sin la complejidad de pistones o paletas deslizantes.
Gerotor vs. Geroler — Distinción Clave
Un gerotor verdadero utiliza contacto directo entre engranajes entre la estrella interior y el anillo exterior. Los perfiles de los dientes son curvas conjugadas que mantienen un sello continuo entre cámaras adyacentes.
Un geroler reemplaza los dientes fijos del anillo exterior con rodillos individuales alojados en la carcasa. Esta variante de elementos rodantes reduce la fricción y el desgaste en los puntos de contacto, lo que la hace más adecuada para aplicaciones de mayor presión y mayor durabilidad. Ambos comparten el mismo principio de diseño de motor orbital, pero los gerolers suelen alcanzar una mayor eficiencia volumétrica e intervalos de servicio más prolongados.
Componentes Internos y Diseño del Motor Orbital
Engranaje Interior (Estrella)
El rotor interior en forma de estrella presenta N dientes (comúnmente de 4 a 7) con un perfil mecanizado con precisión. En lugar de girar sobre su propio centro, este engranaje orbita excéntricamente dentro del engranaje anular, recorriendo las cámaras de desplazamiento a medida que se mueve.
La geometría de los dientes determina directamente el volumen de desplazamiento del motor por revolución. Dientes más anchos y una mayor anchura de cara aumentan el desplazamiento, lo que a su vez incrementa el par de salida a cualquier presión de operación dada.
Engranaje Exterior (Anillo)
El engranaje anular contiene N+1 dientes — siempre uno más que el engranaje interior. Esta diferencia de un solo diente es la clave del funcionamiento del gerotor, ya que crea cámaras discretas que se expanden y contraen progresivamente a medida que los engranajes engranan.
En la mayoría de los diseños de motores orbitales, el engranaje exterior permanece estacionario dentro de la carcasa. El engranaje interior orbita contra él, y el volumen variable entre los dientes en engrane es lo que permite el desplazamiento del fluido hidráulico y la generación de par.
Carcasa, Puertos y Conmutación
Una placa de válvula o disco de colector se sitúa adyacente al conjunto de engranajes y actúa como el cerebro de distribución de fluido del motor. Contiene conductos mecanizados con precisión que dirigen el fluido presurizado hacia las cámaras de expansión correctas, mientras que simultáneamente abre las cámaras de contracción hacia la línea de retorno.
Esta conmutación ocurre de forma pasiva a través de la geometría de la sincronización de puertos. A medida que el engranaje interior orbita, diferentes cámaras se alinean en secuencia con los conductos de alta y baja presión, manteniendo una rotación continua y suave sin controles electrónicos.
Eje de Salida y Eslabón de Transmisión
El movimiento orbital del engranaje interior no puede accionar una carga directamente — traza una trayectoria circular en lugar de girar sobre un eje fijo. Un eje cardán o un acoplamiento estriado conecta el engranaje orbital con el eje de salida, convirtiendo el movimiento excéntrico en una rotación concéntrica real.
Este eslabón de transmisión debe adaptarse a la excentricidad de la órbita mientras transmite el par completo. La construcción en acero aleado endurecido y los ajustes de estrías precisos garantizan la durabilidad bajo las altas cargas típicas de las aplicaciones de motores de baja velocidad y alto par.
| Componente | Función | Material |
|---|---|---|
| Engranaje interior (estrella) | Orbita para generar desplazamiento | Acero endurecido |
| Engranaje exterior (corona) | Elemento de carcasa estacionario o de rotación lenta | Hierro dúctil / acero |
| Placa de válvula | Dirige el fluido hacia las cámaras correctas | Acero endurecido |
| Eslabón de transmisión / árbol cardán | Convierte el movimiento orbital en rotación del eje | Acero aleado |
| Sellos de eje | Previenen fugas externas | Nitrilo / Viton |
Cómo el Desplazamiento del Fluido Hidráulico Genera Rotación
Ciclo de Operación Paso a Paso
El ciclo de operación comienza cuando el fluido hidráulico a presión entra por el puerto de entrada y pasa a través de la placa de válvula hacia las cámaras en expansión entre los engranajes interior y exterior. Esta presión del fluido actúa sobre las superficies dentadas expuestas del engranaje interior, impulsándolo a lo largo de su trayectoria orbital excéntrica.
A medida que el engranaje interior avanza, las cámaras del lado de entrada continúan expandiéndose y llenándose de fluido, mientras que las cámaras del lado opuesto se contraen y expulsan el fluido utilizado a través del puerto de retorno. Este proceso continuo de llenado y vaciado genera una salida de par ininterrumpida con una pulsación mínima.
Una órbita completa del engranaje interior — durante la cual cada cámara se ha expandido y contraído una vez — constituye una revolución completa del eje de salida. El ciclo se repite de forma continua mientras se suministre flujo a presión.
Relación de Rotación entre los Engranajes Interior y Exterior
La relación de velocidad entre los engranajes está determinada por la diferencia en el número de dientes. Por cada órbita completa que el engranaje interior realiza alrededor del interior del anillo, el eje de salida completa exactamente una revolución. Esta relación de 1:1 entre órbita y revolución es inherente a la geometría de diferencia de un solo diente.
Dado que el volumen de desplazamiento por revolución es grande en relación con el tamaño físico del motor, la velocidad resultante del eje es inherentemente baja para un caudal determinado. Esto es lo que confiere a los motores gerotor su característica de comportamiento como motor de baja velocidad y alto par sin necesidad de reducción de engranajes externa.
Cálculo del Volumen de Desplazamiento
El desplazamiento volumétrico por revolución depende de la geometría de los dientes, la excentricidad entre los centros de los engranajes y el ancho axial del conjunto de engranajes. La relación general es:
Vd = 2 × π × e × D × W × N
Donde e es la excentricidad, D es el diámetro primitivo, W es el ancho de cara y N es el número de dientes del engranaje interior. Los fabricantes optimizan estos parámetros para alcanzar valores de desplazamiento objetivo que oscilan entre 50 y 800 cm³/rev.
| Parámetro | Símbolo | Rango típico |
|---|---|---|
| Número de dientes del engranaje interior | N | 4 – 7 |
| Número de dientes del engranaje exterior | N + 1 | 5 – 8 |
| Excentricidad | e | 2 – 6 mm |
| Desplazamiento por revolución | Vd | 50 – 800 cm³/rev |
| Presión de operación | P | 70 – 250 bar |
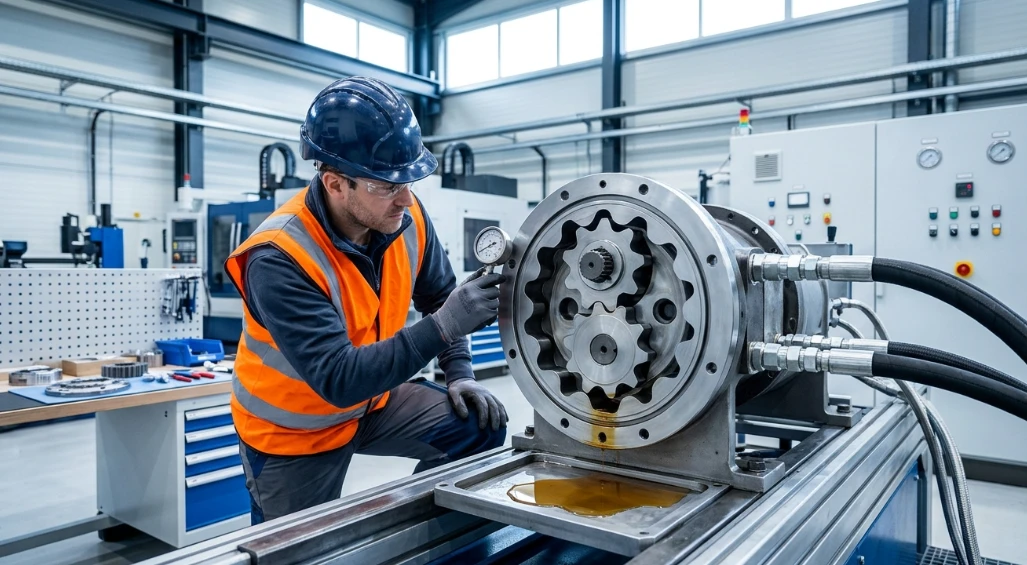
Mecanismo de bomba gerotor vs. modo motor
Principio de reversibilidad
El mecanismo de bomba gerotor y el motor gerotor comparten una geometría interna idéntica. La diferencia radica únicamente en la entrada de energía. Cuando se acciona el eje mecánicamente, el conjunto de engranajes desplaza el fluido y el dispositivo funciona como una bomba. Cuando se suministra fluido presurizado externamente, el conjunto de engranajes acciona el eje y el dispositivo funciona como un motor.
Esta reversibilidad es una característica fundamental de todas las máquinas hidráulicas de desplazamiento positivo. En la práctica, muchas unidades gerotor se comercializan específicamente como bombas o motores, con el dimensionamiento de los puertos, la selección de rodamientos y la orientación de los sellos optimizados para el modo de operación previsto.
Consideraciones de eficiencia en modo motor
La eficiencia general de un motor gerotor se sitúa típicamente entre el 85% y el 92%, combinando las pérdidas volumétricas y mecánicas. La eficiencia volumétrica tiene en cuenta las fugas internas a través de los extremos de los engranajes y la placa de válvulas, mientras que la eficiencia mecánica refleja la fricción en los rodamientos, sellos y el engranaje.
Varios factores influyen en la eficiencia en modo motor. Una mayor presión de operación incrementa las fugas internas, reduciendo la eficiencia volumétrica. Una temperatura elevada del fluido disminuye la viscosidad, lo que también aumenta las fugas. Por el contrario, un fluido excesivamente frío incrementa la resistencia viscosa y perjudica la eficiencia mecánica. La ventana de operación óptima equilibra estos efectos contrapuestos.
Características de Rendimiento y Aplicaciones
Relación Torque-Velocidad-Presión
El torque de salida escala linealmente con el desplazamiento y el diferencial de presión. La fórmula teórica del torque es: T = (Vd × ΔP) / (2π), donde Vd es el desplazamiento en metros cúbicos por revolución y ΔP es la caída de presión a través del motor en Pascales.
La velocidad es inversamente proporcional al desplazamiento a un caudal constante: n = Q / Vd, donde Q es el caudal volumétrico. Esto significa que seleccionar un motor de mayor desplazamiento produce más torque pero menor velocidad para la misma potencia hidráulica de entrada — la compensación fundamental en el diseño de motores orbitales.
Aplicaciones Comunes de Motores de Baja Velocidad y Alto Torque
Los motores gerotor destacan en aplicaciones donde se requiere alto torque a baja velocidad rotacional en un paquete compacto. Las transmisiones de ruedas de vehículos de dirección por deslizamiento y de oruga dependen de ellos para la propulsión de accionamiento directo sin cajas de engranajes. Los implementos agrícolas, como sembradoras y distribuidores de fertilizantes, los utilizan para una rotación precisa a baja velocidad.
Las aplicaciones industriales incluyen accionamientos de rodillos transportadores, accionamientos de tornillos para moldeo por inyección de plástico, cabrestantes y sistemas de barrenas. Su suave operación a baja velocidad y su capacidad bidireccional los hacen especialmente adecuados para tareas de posicionamiento y manejo de materiales.
| Aplicación | Desplazamiento Típico | Rango de Velocidad | Rango de Torque |
|---|---|---|---|
| Tracción de ruedas deslizantes | 400 – 800 cm³/rev | 50 – 150 RPM | 300 – 900 Nm |
| Accionamiento de transportador | 200 – 500 cm³/rev | 30 – 100 RPM | 200 – 600 Nm |
| Barrena / mezclador | 100 – 300 cm³/rev | 80 – 250 RPM | 100 – 400 Nm |
| Motor de cabrestante | 500 – 800 cm³/rev | 10 – 60 RPM | 500 – 1200 Nm |
Ventajas y Limitaciones
Por Qué Elegir un Motor Gerotor
La mayor fortaleza del gerotor es su simplicidad. Con solo dos piezas móviles principales — el engranaje interior y el enlace de transmisión — hay menos componentes sujetos a desgaste o fallo en comparación con los motores de pistón o de paletas. Esto se traduce en una alta fiabilidad y menores costos de mantenimiento a lo largo de la vida útil del motor.
El tamaño físico compacto en relación con el par de salida hace que los motores gerotor sean ideales para instalaciones con espacio limitado. Ofrecen una excelente suavidad a bajas velocidades con mínima ondulación de par, alto par de arranque incluso desde el punto muerto y capacidad bidireccional completa sin necesidad de cambios en la valvulería externa.
Limitaciones Conocidas
Los motores gerotor tienen un límite de velocidad máxima inferior al de los motores de pistón axial o de engranaje externo, alcanzando típicamente un máximo de alrededor de 250–400 RPM según el desplazamiento. A velocidades muy bajas (por debajo de aproximadamente 10 RPM), la pulsación de par aumenta y la eficiencia disminuye notablemente.
La presión máxima de operación generalmente está limitada a 250 bar, lo que restringe el par máximo en comparación con los motores de pistón clasificados para 350–450 bar. Las estrechas tolerancias entre los perfiles de engranaje también hacen que estos motores sean sensibles a la contaminación por partículas en el fluido hidráulico.
| Ventaja | Limitación |
|---|---|
| Pocas piezas móviles — alta fiabilidad | RPM máximas inferiores a los motores de engranajes o de pistones |
| Excelente suavidad a bajas velocidades | La eficiencia disminuye por debajo de ~10 RPM |
| Alta densidad de par | Presión máxima típicamente ≤ 250 bar |
| Envolvente compacto | Sensible a la contaminación del fluido |
| Bidireccional sin cambios de válvulas | Mayor fuga interna a temperaturas elevadas |
Mantenimiento y Requisitos de Fluidos
Fluidos Hidráulicos Recomendados
Los motores gerotor funcionan mejor con aceites hidráulicos de base mineral en el rango ISO VG 32 a VG 68, manteniendo una viscosidad operativa entre 16 y 100 cSt a temperatura de trabajo. Una viscosidad inferior a 16 cSt acelera las fugas internas y el desgaste, mientras que una viscosidad superior a 100 cSt aumenta la caída de presión y reduce la eficiencia mecánica.
La limpieza del fluido es fundamental. Una clase de limpieza objetivo de ISO 18/16/13 o superior protege las estrechas tolerancias entre engranaje y carcasa contra el desgaste abrasivo. Los fluidos biodegradables (HEES, HETG) y los fluidos de agua-glicol son compatibles con la mayoría de los motores gerotor, siempre que los materiales de los sellos sean verificados según el tipo de fluido.
Modos de Falla Comunes y Prevención
El modo de falla más frecuente es el desgaste progresivo de las puntas de los dientes del engranaje interior y el perfil del anillo exterior, causado por fluido contaminado. Este desgaste incrementa las fugas internas, reduciendo gradualmente el par de salida y la eficiencia con el tiempo. El monitoreo del flujo de drenaje de carcasa proporciona una advertencia temprana de la progresión del desgaste interno.
La degradación de los sellos por temperatura excesiva o incompatibilidad química provoca fugas externas. El reemplazo programado de sellos en los intervalos recomendados por el fabricante — típicamente cada 4,000 a 6,000 horas de operación — previene paros no planificados. Mantener la temperatura del fluido por debajo de 80°C y garantizar una filtración adecuada son las dos medidas preventivas más eficaces.
Preguntas Frecuentes
¿En qué se diferencia un motor gerotor de un motor de paletas?
Un motor gerotor utiliza perfiles de engranajes en acoplamiento para crear cámaras de desplazamiento, mientras que un motor de paletas se basa en paletas deslizantes que se extienden desde un rotor hacia un anillo de leva. Los motores gerotor destacan a velocidades más bajas y ofrecen mayor densidad de par en un paquete más compacto. Los motores de paletas generalmente alcanzan velocidades más altas, pero producen menos par por unidad de desplazamiento.
¿Puede un motor gerotor funcionar en ambas direcciones?
Sí. Invertir las conexiones de los puertos de presión y retorno invierte la rotación del eje sin ninguna modificación interna. Esta capacidad bidireccional es inherente al diseño simétrico del motor orbital y hace que los motores gerotor sean muy adecuados para aplicaciones como cabrestantes y transportadores reversibles.
¿Qué determina la salida de par de un motor gerotor?
La salida de par es el producto del desplazamiento por revolución del motor y la diferencia de presión entre los puertos de entrada y salida, menos las pérdidas por fricción. Aumentar el desplazamiento o la presión del sistema incrementa el par de forma proporcional, hasta los límites nominales del motor.
¿Por qué el gerotor se clasifica como un motor de baja velocidad y alto par?
La diferencia de un diente entre los engranajes interior y exterior crea un gran desplazamiento volumétrico por órbita. Esto significa que, para un caudal determinado, el eje gira lentamente pero con una fuerza considerable. La geometría favorece inherentemente la producción de par sobre la velocidad, eliminando la necesidad de reducción de engranajes externos en la mayoría de las aplicaciones.
¿Cómo se relaciona el mecanismo de la bomba gerotor con el motor?
Comparten geometría interna y principios de funcionamiento idénticos. Cuando se acciona el eje mecánicamente, el conjunto de engranajes desplaza el fluido y la unidad actúa como bomba. Cuando se suministra fluido a presión a los puertos, el conjunto de engranajes impulsa el eje y la unidad actúa como motor. El mecanismo de la bomba gerotor es simplemente el motor operando con un flujo de energía inverso.
¿Qué mantenimiento prolonga la vida útil del motor gerotor?
Mantener la limpieza del fluido en ISO 18/16/13 o mejor es la práctica de mayor impacto. Además de la filtración, monitoree regularmente el flujo de drenaje de la carcasa para detectar el desgaste interno de forma temprana, reemplace los sellos del eje en los intervalos recomendados y mantenga la temperatura del fluido hidráulico dentro del rango operativo de 40–80°C. Estos pasos maximizan colectivamente la vida útil del servicio y mantienen la eficiencia máxima del proceso de desplazamiento de fluido hidráulico.



